Warum das Zusammenspiel von Drehzahlerfassung und Rotorpositionserfassung in Hybridantrieben entscheidend ist
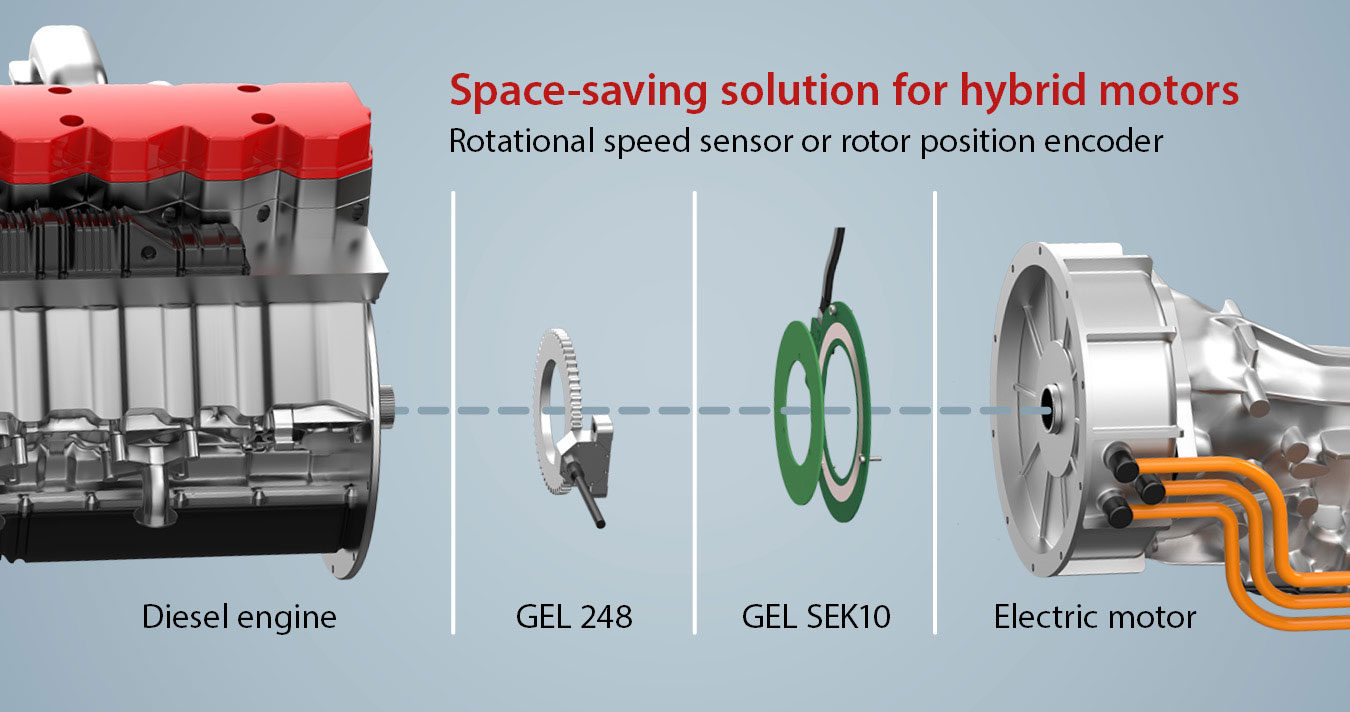
In Hybridantrieben arbeiten die Motordrehzahlsensorik des Verbrennungsmotors und die Rotorpositionssensorik des Elektromotors eng zusammen, um einen nahtlosen Übergang zwischen beiden Antriebsquellen zu ermöglichen. Der Motordrehzahlsensor erfasst präzise die Kurbelwellendrehzahl und damit den Betriebszustand des Verbrennungsmotors.
Diese Informationen sind entscheidend, um Start-Stopp-Vorgänge, Lastwechsel und Zündzeitpunkte optimal zu steuern. Parallel liefern Rotorpositionsgeber im Elektromotor den exakten Rotorwinkel für die feldorientierte Regelung. Nur mit diesem Winkel kann der Inverter die Magnetfelder präzise aufbauen und ein schnelles, ruckfreies Anfahren sicherstellen.
Im Hybridbetrieb werden beide Sensorsignale zusammengeführt, um Drehmomentübergaben zwischen E Motor und Verbrenner exakt zu synchronisieren. So entstehen hoher Fahrkomfort, maximale Effizienz und ein harmonischer Kraftfluss.
Induktive Rotorpositionsgeber für robuste Hybridanwendungen
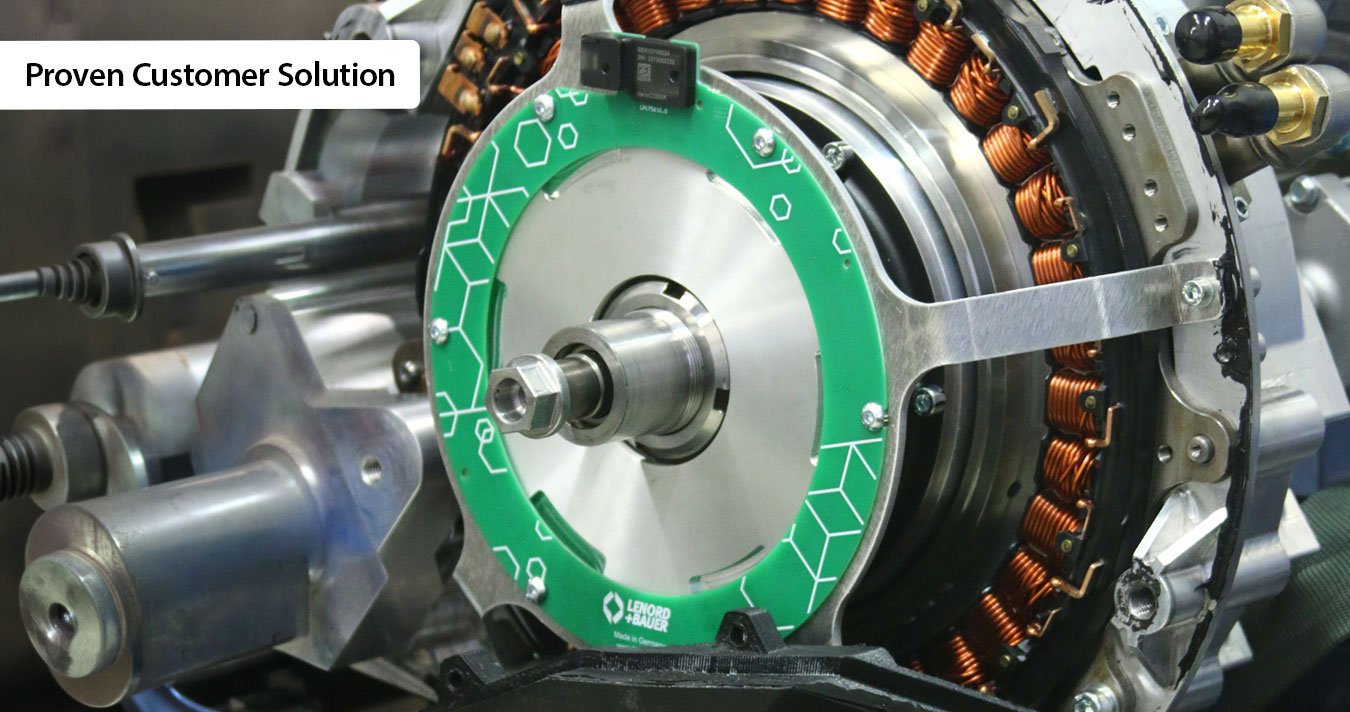
Die RWTH Aachen entwickelt kosteneffiziente Hybridantriebe für Fahrzeugsegmente, für die diese Technologie bisher als zu teuer galt. Das Besondere: Die volle Hybridfunktionalität wird mit erstaunlich wenigen Komponenten erreicht.
Für diese Innovation setzt das Team „Mechatronik in mobilen Antrieben“ auf unseren VarioCODER. Ausschlaggebend war die flexible, modulare und variabel montierbare Bauweise des Rotorpositionsgebers, die insbesondere bei großen Wellendurchmessern maximale Konstruktionsfreiheit bietet.
GEL SEI10
Kompakter 2-Kanal Hall-Effekt Hochgeschwindigkeits-Drehzahlsensor
GEL 2460
1-/2-Kanal Hall-Effekt Drehzahlsensor mit Einschraubgewinde
GEL 248
Kompakter 2-Kanal Hall-Effekt Drehzahlsensor mit HTL-/TTL-Ausgangssignalen
Gut zu wissen – kurz beantwortet
Welche Sensoren werden in Hybridantrieben eingesetzt?
In Hybridantrieben werden abhängig von der Architektur unterschiedliche Sensoren eingesetzt. Für die Regelung der elektrischen Maschine erfassen Rotorpositionssensoren die Rotorlage beziehungsweise Drehzahlsensoren die Drehzahl. Strom- und Spannungssensoren liefern weitere Messgrößen für die Ansteuerung und Überwachung des elektrischen Antriebs. Temperatursensoren überwachen beispielsweise Wicklungen, Leistungselektronik und Kühlmittel. Am Verbrennungsmotor und im Getriebe kommen weitere Sensoren hinzu, etwa für Drehzahl, Druck oder Position. Welche Signale für Kupplungssteuerung und Synchronisation erforderlich sind, hängt vom Antriebskonzept ab. Die funktionalen Sicherheitsanforderungen werden aus den jeweiligen Fahrzeugfunktionen abgeleitet.
Wie wird die Rotorposition in Hybridmotoren erfasst?
Die Rotorposition der elektrischen Maschine im Hybridantrieb kann beispielsweise mit Resolvern, magnetischen Drehgebern oder induktiven Rotorpositionssensoren erfasst werden. Welches Messprinzip geeignet ist, hängt unter anderem von Motorbauart, Bauraum, Drehzahl, Temperatur und elektromagnetischen Störfeldern ab. Ebenso wichtig sind Winkelgenauigkeit, Signallaufzeit und die Kompatibilität mit der Leistungselektronik. Die Anforderungen an den elektrischen Winkel ergeben sich aus dem Regelungskonzept und der Motorpolpaarzahl. Eine universelle Genauigkeitsvorgabe gibt es dafür nicht. Induktive Einbausensoren wie der VarioCODER ermöglichen eine kompakte, berührungslose Erfassung der Rotorlage.
Welche besonderen Anforderungen gelten für Hybridantriebe?
Sensoren in Hybridantrieben müssen bei wechselnden Temperaturen, Vibrationen und elektromagnetischen Störungen zuverlässig arbeiten. Je nach Einbauort kommen Anforderungen an die Beständigkeit gegenüber Öl, Kühlmittel oder weiteren Medien hinzu. Häufig begrenzen enge Einbauräume die verfügbaren Abmessungen. Für eine präzise Regelung und den Wechsel zwischen Betriebsarten sind stabile Signale mit geeigneter Genauigkeit und geringer Verzögerung wichtig. Temperaturgrenzen und zulässige Belastungen müssen für den konkreten Einbauort festgelegt werden. Bei sicherheitsrelevanten Fahrzeugfunktionen ergeben sich zusätzliche Anforderungen an Diagnose und Fehlerbeherrschung nach ISO 26262.