Posizione rotorica e velocità di rotazione precisi per concetti di azionamento combinati
Risposta fluida: determinazione precisa della posizione del rotore per un'accelerazione immediata e senza scatti
Interazione efficiente: rilevamento esatto della velocità di rotazione per un'ottimale coordinazione tra motore elettrico e motore a combustione interna
Prestazioni affidabili: sensoristica robusta per segnali stabili e qualità di guida costantemente elevata
Interazione tra rilevamento della velocità e rilevamento della posizione del rotore negli azionamenti ibridi
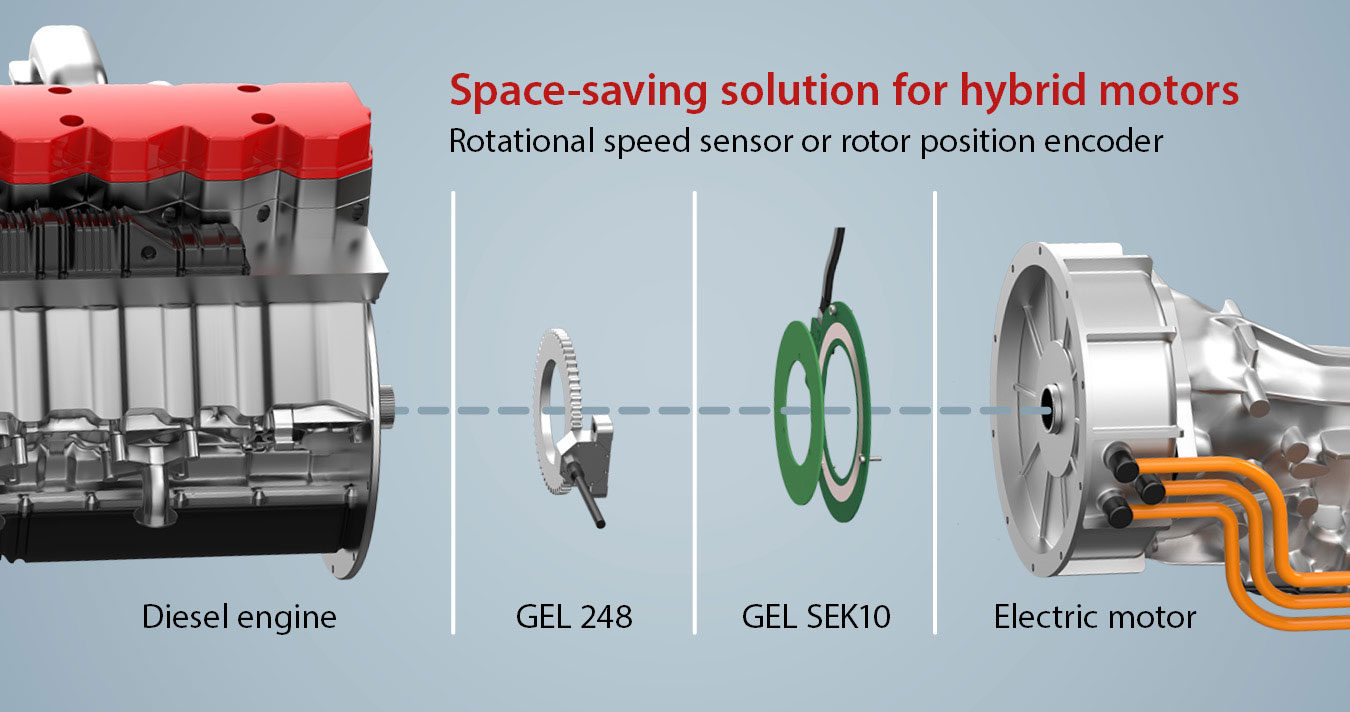
Negli azionamenti ibridi, la sensoristica della velocità del motore a combustione interna e la sensoristica della posizione del rotore del motore elettrico lavorano in stretta collaborazione per consentire una transizione fluida tra entrambe le fonti di azionamento. Il sensore del numero di giri del motore rileva con precisione la velocità di rotazione dell'albero a gomiti e quindi lo stato operativo del motore a combustione interna.
Queste informazioni sono decisive per controllare in modo ottimale le procedure di start-stop, i cambi di carico e i tempi di accensione. Parallelamente, i sensori della posizione del rotore nel motore elettrico forniscono l'angolo rotorico esatto per il controllo orientato al campo. Solo con questo angolo l'inverter può costruire con precisione i campi magnetici e garantire un avviamento rapido e senza scatti.
In modalità ibrida, entrambi i segnali dei sensori vengono combinati per sincronizzare con precisione i trasferimenti di coppia tra motore elettrico e motore a combustione interna. Il risultato è un elevato comfort di guida, la massima efficienza e un flusso di forza armonioso.
Sensori della posizione del rotore induttivi per applicazioni ibride robuste
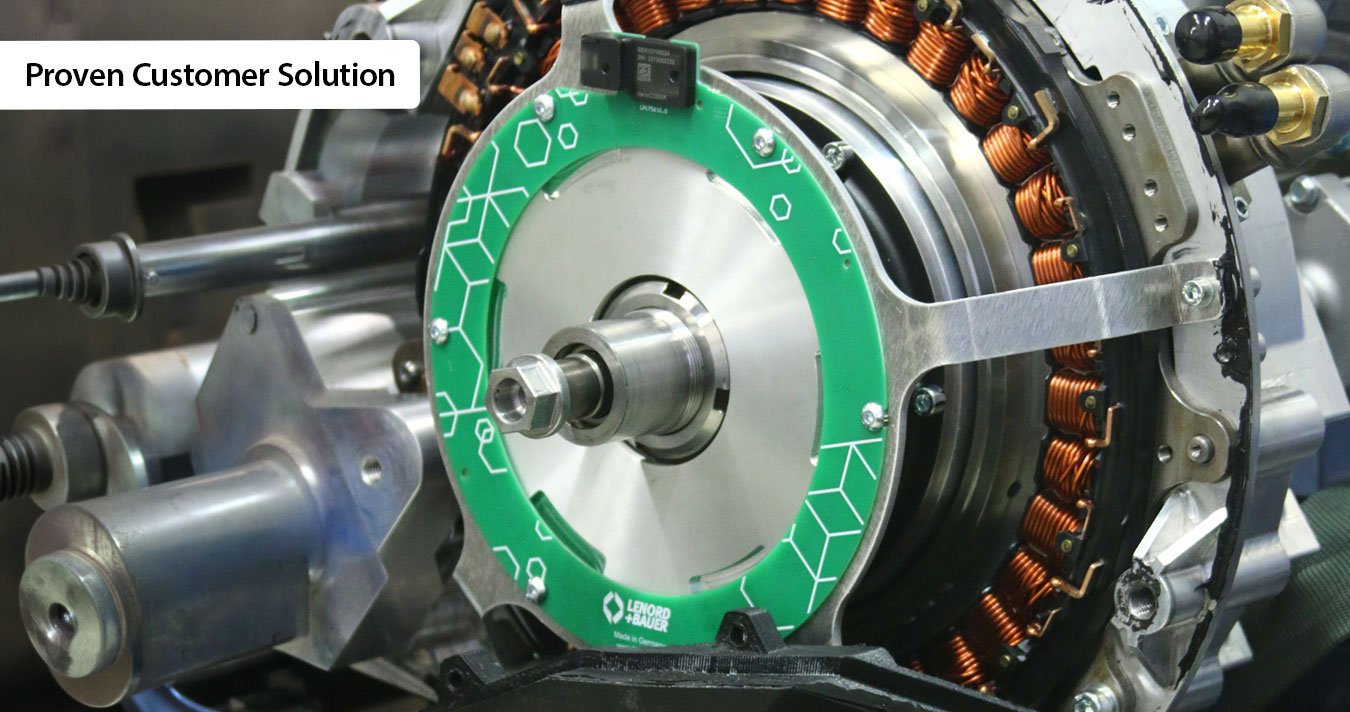
L'Università RWTH Aachen sviluppa azionamenti ibridi convenienti per segmenti di veicoli per i quali questa tecnologia era finora considerata troppo costosa. L'aspetto peculiare: la piena funzionalità ibrida viene raggiunta con un numero sorprendentemente ridotto di componenti.
Per questa innovazione, il team “Mechatronics in Mobile Propulsion” si affida al nostro VarioCODER. Determinante è stata la struttura costruttiva flessibile, modulare e a montaggio variabile del sensore della posizione del rotore, che offre la massima libertà progettuale in particolare per grandi diametri dell'albero.
Fonte dell'immagine: MMP RWTH Aachen University
Soluzioni di sensori per motori ibridi
GEL SEK10
Sensore induttivo di posizione del rotore
GEL SEK11
Sensore induttivo di posizione del rotore, compatto
GEL SEI10
Sensore di giri compatto, ad effetto Hall e a 2 canali, per alte velocità
GEL 2460
Sensore di giri ad effetto Hall e a 1 o 2 canali, con filettatura di avvitamento
GEL 248
Sensore di giri compatto, ad effetto Hall e a 2 canali, con segnali d'uscita HTL o TTL
Buono a sapersi – risposte rapide
Quali sensori vengono impiegati negli azionamenti ibridi?
Negli azionamenti ibridi vengono impiegati sensori diversi a seconda dell’architettura. Per la regolazione della macchina elettrica, i sensori di posizione del rotore rilevano la posizione del rotore e i sensori di velocità di rotazione rilevano la velocità. I sensori di corrente e di tensione forniscono ulteriori grandezze di misura per il comando e il monitoraggio dell’azionamento elettrico. I sensori di temperatura monitorano, ad esempio, avvolgimenti, elettronica di potenza e liquido di raffreddamento. Sul motore a combustione e nel cambio si aggiungono altri sensori, ad esempio per velocità di rotazione, pressione o posizione. Quali segnali siano necessari per il controllo della frizione e la sincronizzazione dipende dal concetto di azionamento. I requisiti di sicurezza funzionale derivano dalle rispettive funzioni del veicolo.
Come viene rilevata la posizione del rotore nei motori ibridi?
La posizione del rotore della macchina elettrica nell’azionamento ibrido può essere rilevata, ad esempio, con resolver, encoder magnetici o sensori di posizione del rotore induttivi. Il principio di misura adatto dipende, tra l’altro, dalla struttura del motore, dallo spazio di installazione, dalla velocità di rotazione, dalla temperatura e dai campi elettromagnetici di disturbo. Altrettanto importanti sono la precisione angolare, il ritardo del segnale e la compatibilità con l’elettronica di potenza. I requisiti relativi all’angolo elettrico derivano dal concetto di regolazione e dal numero di coppie polari del motore. Non esiste una specifica di precisione universale. Sensori induttivi da incasso come il VarioCODER consentono un rilevamento compatto e senza contatto della posizione del rotore.
Quali requisiti particolari valgono per gli azionamenti ibridi?
I sensori negli azionamenti ibridi devono funzionare in modo affidabile con temperature variabili, vibrazioni e disturbi elettromagnetici. A seconda del punto di installazione si aggiungono requisiti di resistenza a olio, liquido di raffreddamento o altri fluidi. Spesso gli spazi di installazione ridotti limitano le dimensioni disponibili. Per una regolazione precisa e il passaggio tra le modalità di funzionamento sono importanti segnali stabili con precisione adeguata e basso ritardo. I limiti di temperatura e i carichi ammissibili devono essere definiti per lo specifico punto di installazione. Per le funzioni del veicolo rilevanti per la sicurezza si aggiungono requisiti di diagnostica e di gestione dei guasti secondo ISO 26262.