Un angle du rotor précis, base de la régulation à orientation de champ
Précision maximale pour une performance maximale : des signaux d'angle du rotor haute précision et stables constituent la base idéale pour une régulation FOC puissante et à faibles vibrations
Une rapidité qui permet la dynamique : un traitement du signal ultrarapide et à faible latence assure une réaction immédiate à chaque changement de charge et garantit un comportement moteur maîtrisé
Fiabilité dans les environnements les plus difficiles : résistants à la chaleur, aux champs magnétiques et aux tolérances mécaniques, pour une régulation moteur sûre en continu, directement dans la salle des machines la plus exigeante
Pourquoi l'angle exact du rotor est déterminant dans les entraînements PMSM
Pour la régulation à orientation de champ (FOC) des moteurs synchrones à aimants permanents, la position précise du rotor est le signal de commande central. Ce n'est que lorsque le contrôleur moteur connaît l'angle exact qu'il peut orienter le vecteur de courant de manière optimale, permettant ainsi un couple maximal, une efficacité maximale et un mouvement régulier, à faibles vibrations.
Même de faibles erreurs d'angle entraînent des pertes de performance, une consommation de courant accrue et des processus de régulation instables. En particulier dans les applications dynamiques, une mesure d'angle rapide et à faible latence permet au moteur de réagir immédiatement aux changements de charge et de déployer sa pleine performance.
Nos capteurs de retour d'information moteur modernes et nos codeurs sans roulement fournissent pour cela des signaux haute précision, robustes et stables en température, directement dans l'environnement moteur difficile.
Des capteurs de position du rotor pour chaque environnement moteur
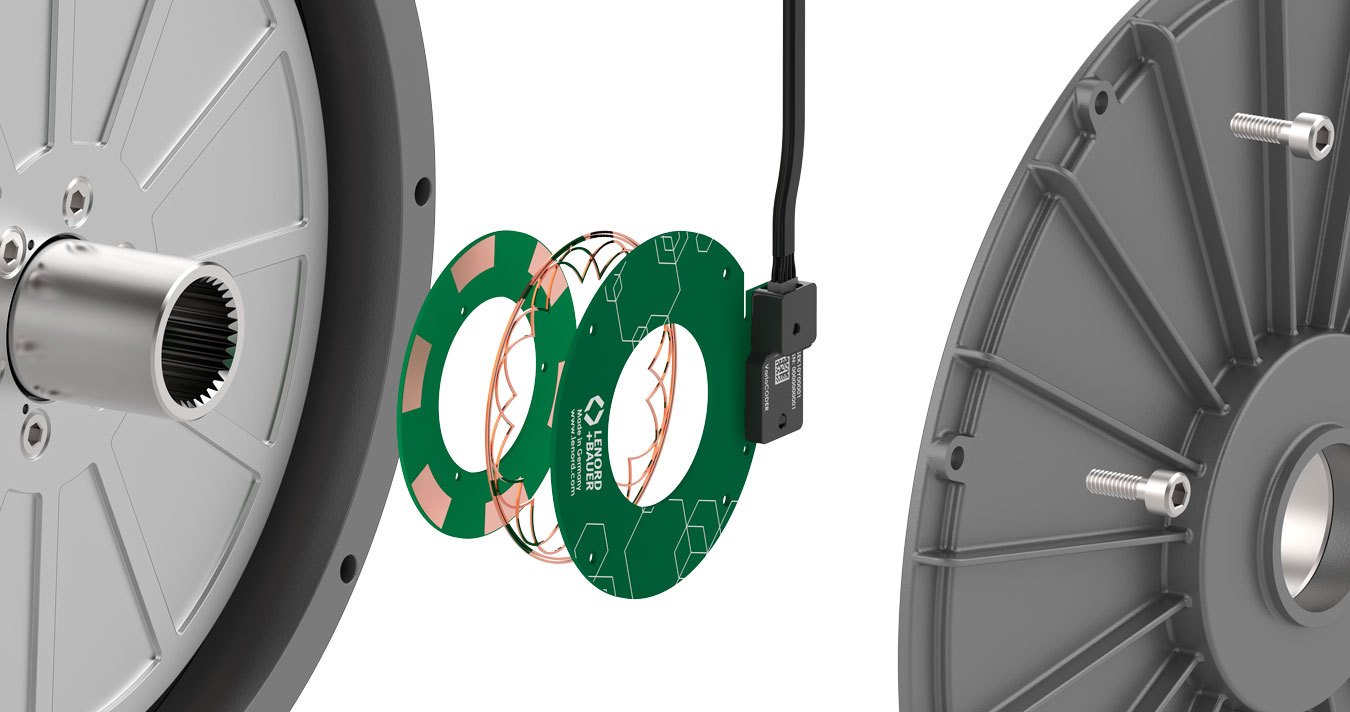
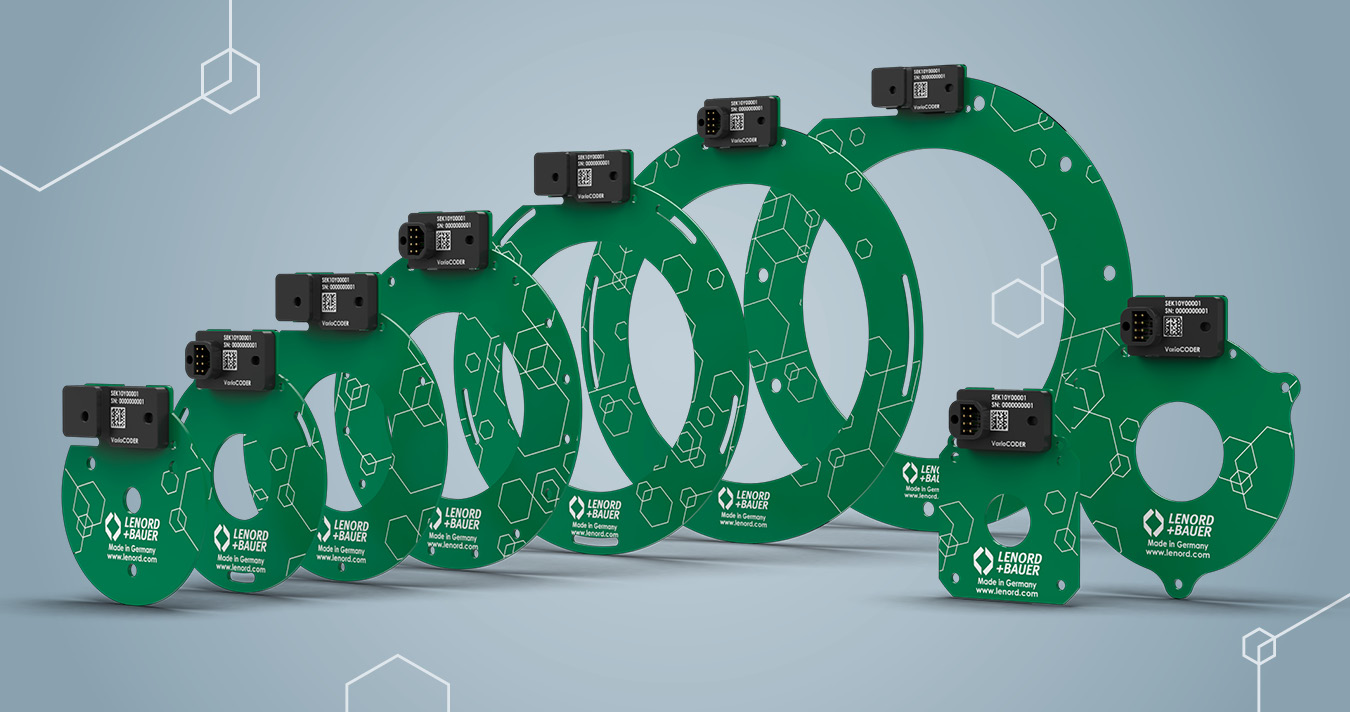
Grâce à leur conception particulièrement plate et à leur géométrie flexible, nos capteurs de position du rotor inductifs et compacts offrent une grande liberté de conception. Que ce soit pour un montage en bout d'arbre ou en version à arbre creux traversant, nous proposons des solutions qui s'intègrent de manière optimale dans les concepts d'entraînement les plus divers. Grâce à des procédés modernes de prototypage rapide, vous recevez rapidement des échantillons individuels, précisément adaptés à vos exigences.
Un angle du rotor précis pour une performance maximale
En sport automobile, les capteurs de position du rotor sont utilisés dans les moteurs électriques et fournissent des données précises en temps réel sur la position du rotor. La commande peut ainsi réguler de manière optimale le couple électrique, aussi bien à l'accélération que lors de la récupération d'énergie.
Les capteurs sont hautement intégrés et peuvent être installés même dans un espace très restreint. Malgré des températures extrêmes, des vibrations et des changements de charge rapides, ils fonctionnent de manière fiable et assurent une performance constante de l'entraînement électrique.
Capteurs de position du rotor inductifs, alternative au résolveur dans le moteur synchrone
Les capteurs de position du rotor inductifs offrent une alternative robuste et sans entretien au résolveur. Ils sont plus compacts, plus économiques et insensibles aux vibrations, à la température et aux perturbations CEM.
Grâce à leur mesure d'angle précise et à faible latence, ils permettent une régulation FOC efficace et conviennent parfaitement aux moteurs synchrones modernes et aux systèmes d'entraînement intégrés.
Capteurs de position du rotor pour moteurs synchrones
GEL SEK11
Capteur de position de rotor inductif, compact
GEL SEK20
Capteur de position de rotor inductif, robuste
Bon à savoir : réponses courtes
Comment la position du rotor est-elle mesurée dans un moteur synchrone ?
La mesure précise de la position du rotor est une condition de base pour le fonctionnement efficace des machines synchrones à aimants permanents (PMSM, y compris les moteurs BLDC). Classiquement, ce sont les résolveurs qui assurent cette fonction : ils fonctionnent par induction, résistent bien à la température et aux vibrations, et fournissent des signaux analogiques sinus/cosinus, convertis en informations d’angle par un convertisseur résolveur-numérique (RDC).
Des codeurs rotatifs optiques ou magnétiques peuvent également être utilisés. Les capteurs de position inductifs allient la robustesse du résolveur à un traitement de signal intégré, et fournissent l’information de position directement, sous forme analogique ou numérique, via des interfaces telles que BiSS-C ou SSI, sans RDC externe. Pour les applications de traction et industrielles, Lenord+Bauer propose des solutions basées sur des capteurs, qui garantissent une détection fiable de la position, même dans des conditions de fonctionnement extrêmes.
Pourquoi la position du rotor est-elle déterminante pour la régulation à orientation de champ ?
La régulation à orientation de champ transforme les courants statoriques, au moyen de la transformation de Park, dans un repère d/q (électrique) solidaire du rotor. Ce n’est que lorsque la position du rotor est connue avec une précision suffisante que la composante génératrice de couple (axe q) et la composante génératrice de flux (axe d) peuvent être régulées de manière découplée. Les erreurs angulaires entraînent un désalignement du vecteur de courant par rapport au flux rotorique, et se traduisent directement par une ondulation de couple, des pertes de rendement et une instabilité potentielle du régulateur.
Dans les applications hautement dynamiques, telles que la traction, les servomoteurs et les machines-outils, la latence et la gigue du signal de position sont en outre critiques. Les implémentations FOC modernes, sur DSP ou FPGA, fonctionnent avec des fréquences d’échantillonnage de l’ordre de plusieurs dizaines de kilohertz, ce qui impose des exigences élevées aux capteurs et à la conditionnement du signal.
Résolveur ou capteur inductif : lequel est préférable pour un PMSM ?
Le résolveur est considéré comme le classique robuste : signaux analogiques sin/cos, aucune électronique active dans la tête du capteur et haute résistance en température jusqu’à environ 150 °C, ce qui est idéal pour la traction et les applications aéronautiques et spatiales. Son inconvénient est le convertisseur résolveur-numérique (RDC) nécessaire, qui accroît la complexité du système ainsi que les exigences en matière d’intégrité du signal et de conception CEM.
Les capteurs inductifs modernes comblent de plus en plus cette lacune : ils combinent un principe de mesure sans contact avec un traitement de signal analogique ou numérique intégré, et fournissent la position absolue du rotor directement via des interfaces telles que BiSS-C ou SSI. Cela simplifie l’intégration et réduit les sources potentielles de défauts. Pour les nouveaux développements de PMSM, le capteur inductif constitue donc, dans de nombreuses applications, une alternative techniquement et économiquement attractive, en particulier lorsque les exigences de température sont modérées et que le niveau d’intégration est élevé.
Quelle précision un capteur de position du rotor doit-il offrir dans un entraînement de traction ?
Pour les régulations FOC hautement dynamiques dans les entraînements de traction, il convient de viser des erreurs d’angle électrique nettement inférieures à 1°, afin de limiter l’ondulation de couple supplémentaire. Avec quatre à huit paires de pôles, cela correspond à des précisions mécaniques d’environ 0,125° à 0,0625°. En outre, la latence et le retard de phase doivent rester minimaux, même à des vitesses de rotation allant jusqu’à 20 000 tr/min, afin de ne pas générer de déphasage supplémentaire dans la boucle de régulation de courant. Les fonctions de sécurité selon l’ISO 26262 exigent par ailleurs des concepts de capteurs redondants ou des chemins de diagnostic intégrés.
Des fabricants tels que Lenord+Bauer répondent à ces exigences avec des capteurs qui prennent en charge un diagnostic conforme ASIL et atteignent des erreurs d’angle électrique inférieures à 0,5° sur l’ensemble de la plage de température et de vitesse de rotation.